“天迹 UWB 下行 TDOA 定位方案”是我们团队研发的最新一代高精度定位产品。该方案集成了我们多项核心自研技术,旨在为复杂环境提供厘米级的精准空间感知。
本方案提供了硬件设计图纸,设备固件、桌面配置程序、后端数据汇聚程序和前端展示UI程序的源代码。
- 点击数: 26
在物联网(IoT)迈向工业 4.0 与数字化转型的过程中,位置信息已成为连接虚拟世界与物理世界的关键纽带。在众多无线定位技术中,UWB(Ultra-Wideband,超宽带)凭借纳秒级脉冲特性实现厘米级精度,正从早期军事应用快速进入智能制造、智慧医疗与消费电子等领域。
但 UWB 并非单一技术路线,其背后包含多种定位模式。如何按场景选择——高并发容量的 TDOA、高鲁棒性的 TWR,还是部署更灵活的 PDOA?下文将梳理各模式的技术要点、优劣与工程考量。
“天迹 UWB 下行 TDOA 定位方案”是我们团队研发的最新一代高精度定位产品。该方案集成了我们多项核心自研技术,旨在为复杂环境提供厘米级的精准空间感知。
本方案提供了硬件设计图纸,设备固件、桌面配置程序、后端数据汇聚程序和前端展示UI程序的源代码。
这是一个已经量产的、久经考验的技术方案,已经部署了数万个基站在生产环境使用。
使用 Qorvo DW3000 作为 UWB 收发器,使用上行TDOA方式定位,精度达到10~30cm左右,已有实际应用案例。
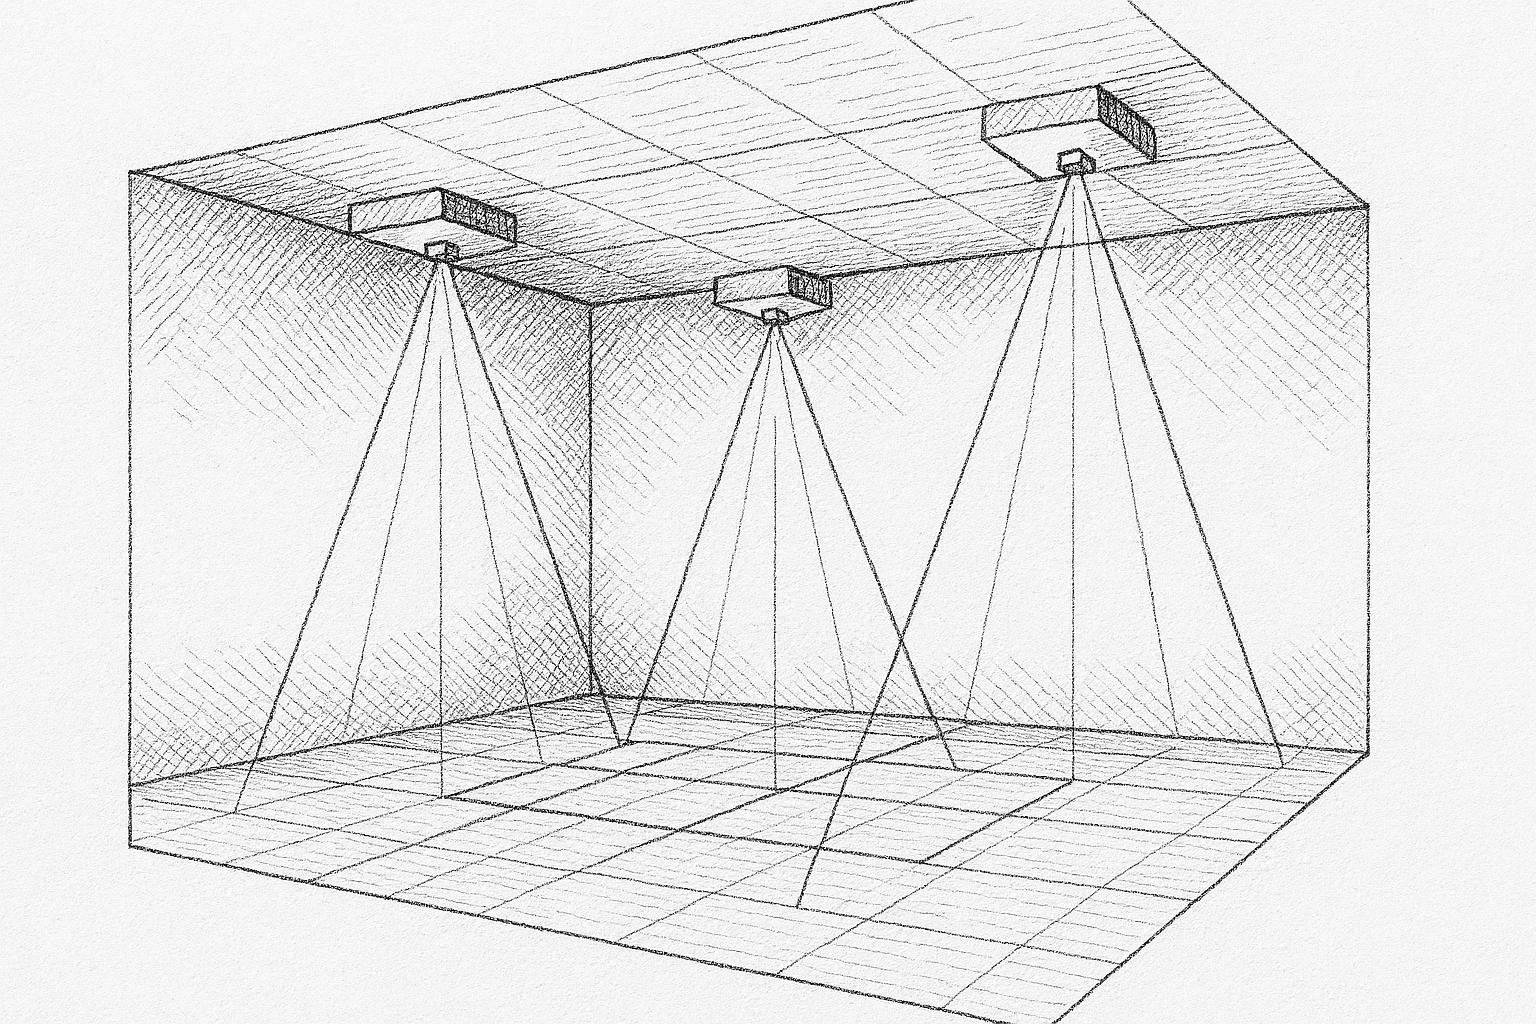
可移动的定位标签定期发送定位数据包,固定安装的基站接收到定位数据包后,转发到定位引擎计算标签的坐标。
在国内,大部分的 UWB 定位系统采用 DSTWR 或 SSTWR 测量 Tag 与 基站间的距离。再通过3点定位算法计算 Tag 的坐标。
国内喜欢把这种定位模式称为 ToF。如果按 Qorvo(Decawave) 的说法,应该叫 DSTWR 或 SSTWR。
其实,Qorvo(Decawave) 提供的例程中已经有 DSTWR 的代码,可以很容易实现两个 UWB 间的测距。Qorvo(Decawave) 也提供了 3 点定位的代码。所以,要实现一个能用的 ToF 定位方案是件比较简单的事。
但是,能用并不等于好用!
很多定位系统只是简单的进行测距和坐标计算,并不协调管理各个 UWB 设备间的数据包的收发。因为 ToF 定位模式要求 Tag 与各个基站间有大量的数据包交互,如果不协调这些数据包的收发,会导致 Tag 和基站间发出的数据包大量出现冲撞。数据包发出去了,对方能不能收到,全凭运气。这在标签和基站比较少的时候没关系,影响不大。但是,如果标签和基站比较多的情况下,就会出现大量冲撞。运气不好的标签,会一直无法定位成功。
我们实现了一个 TDMA (时分多址)协议来协调各个 UWB 设备间的数据包发送,尽可能减小冲撞的发生。